题目:多机器人协同下的任务分配与规划——从复杂制造约束到时序逻辑规范
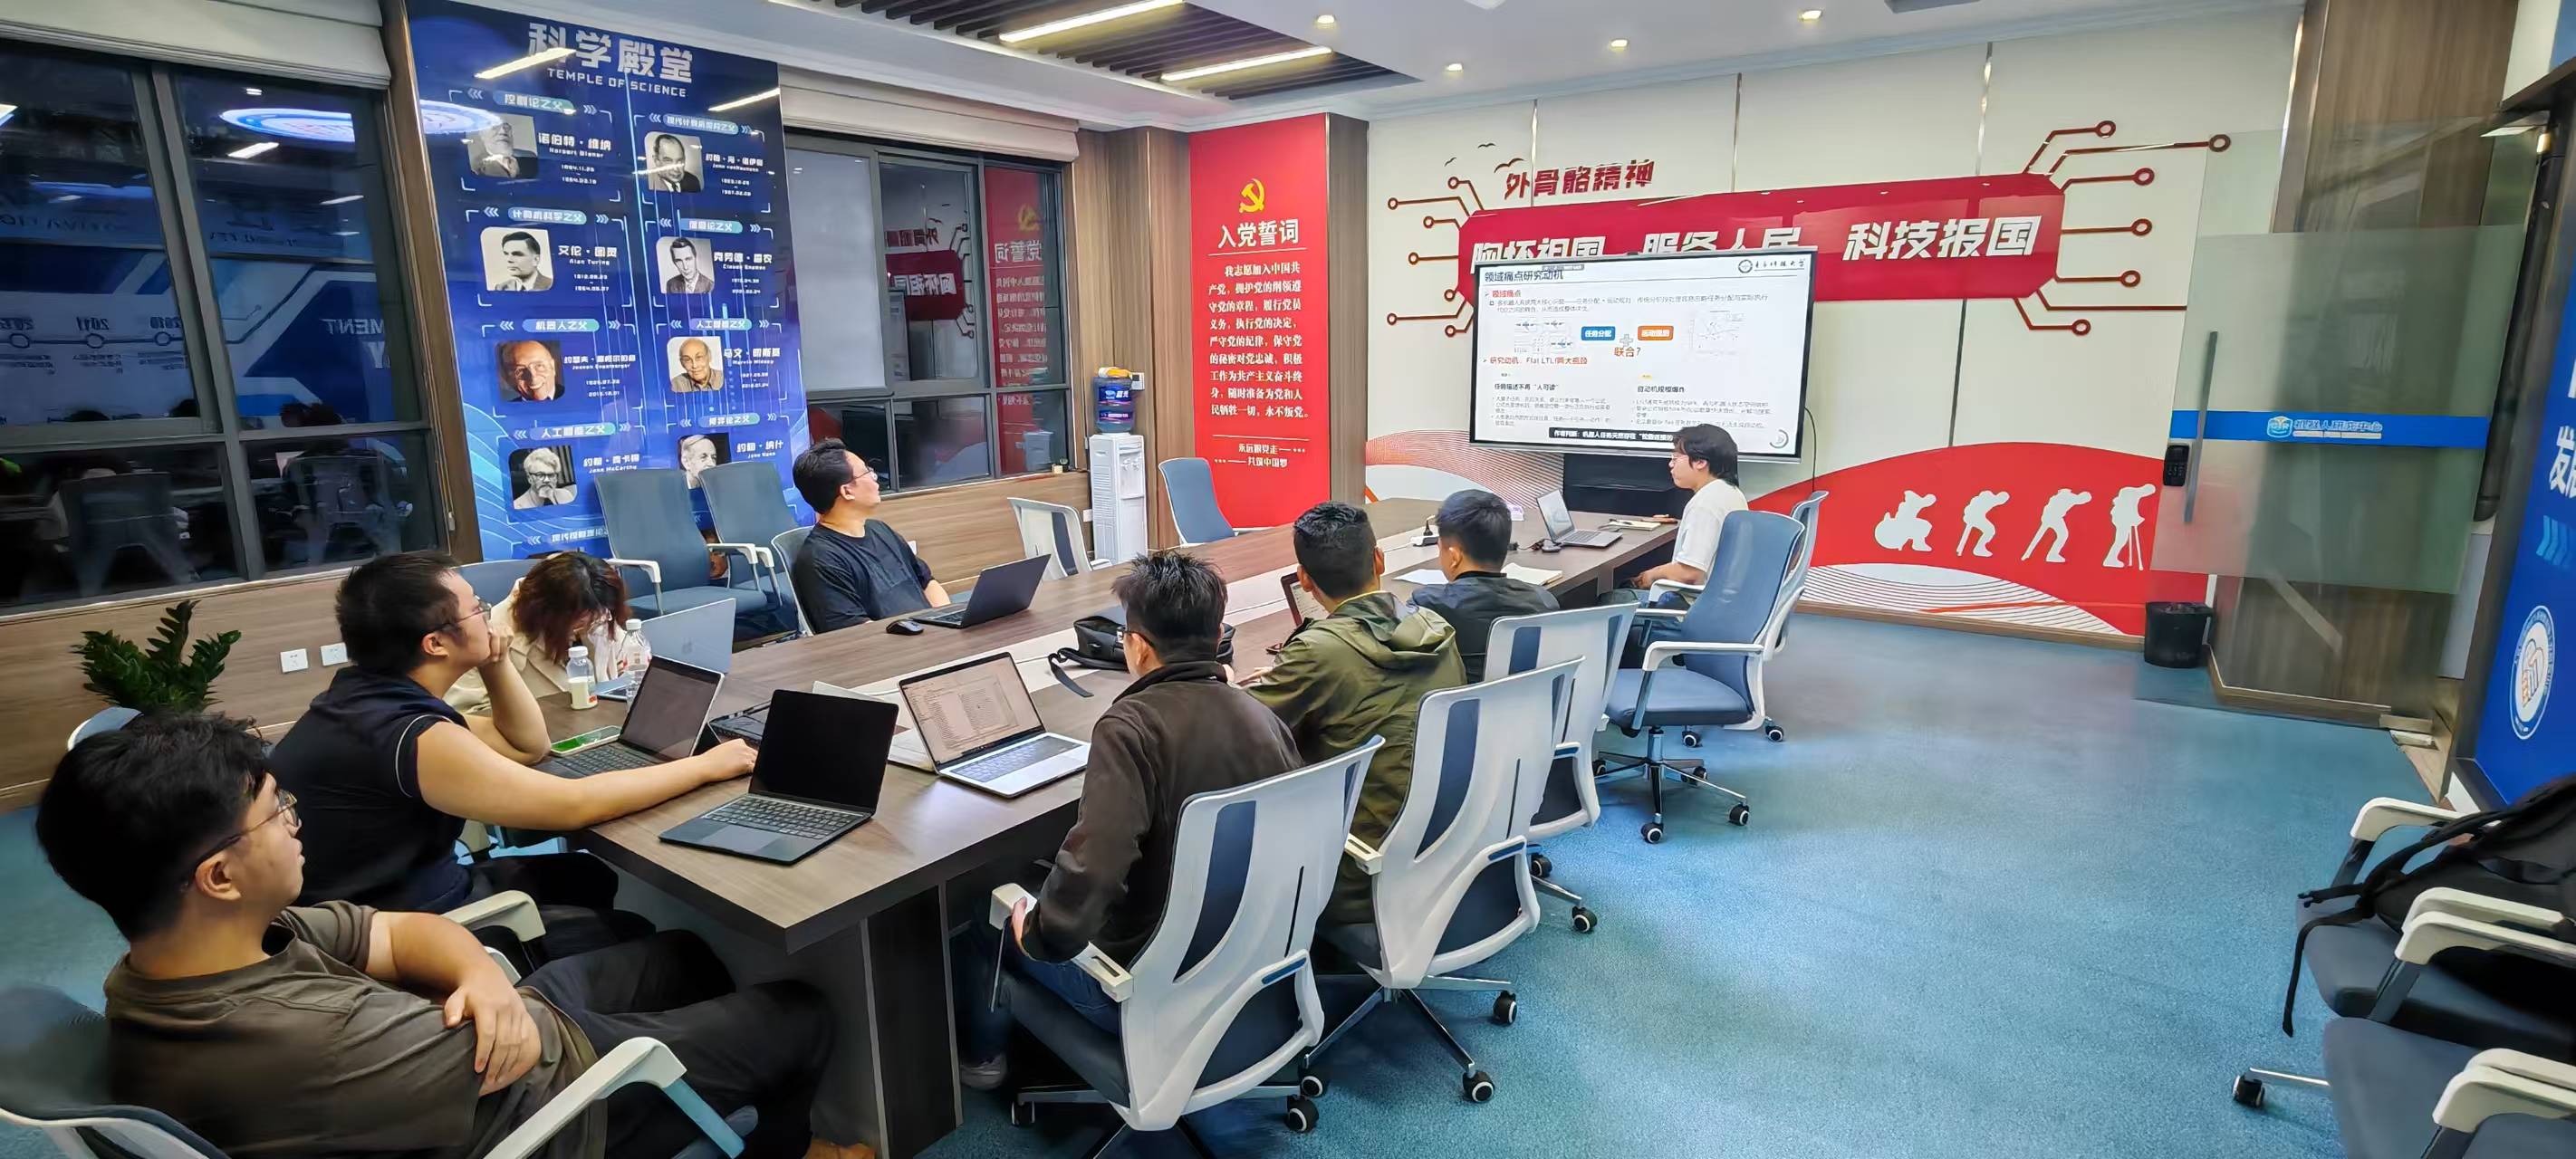
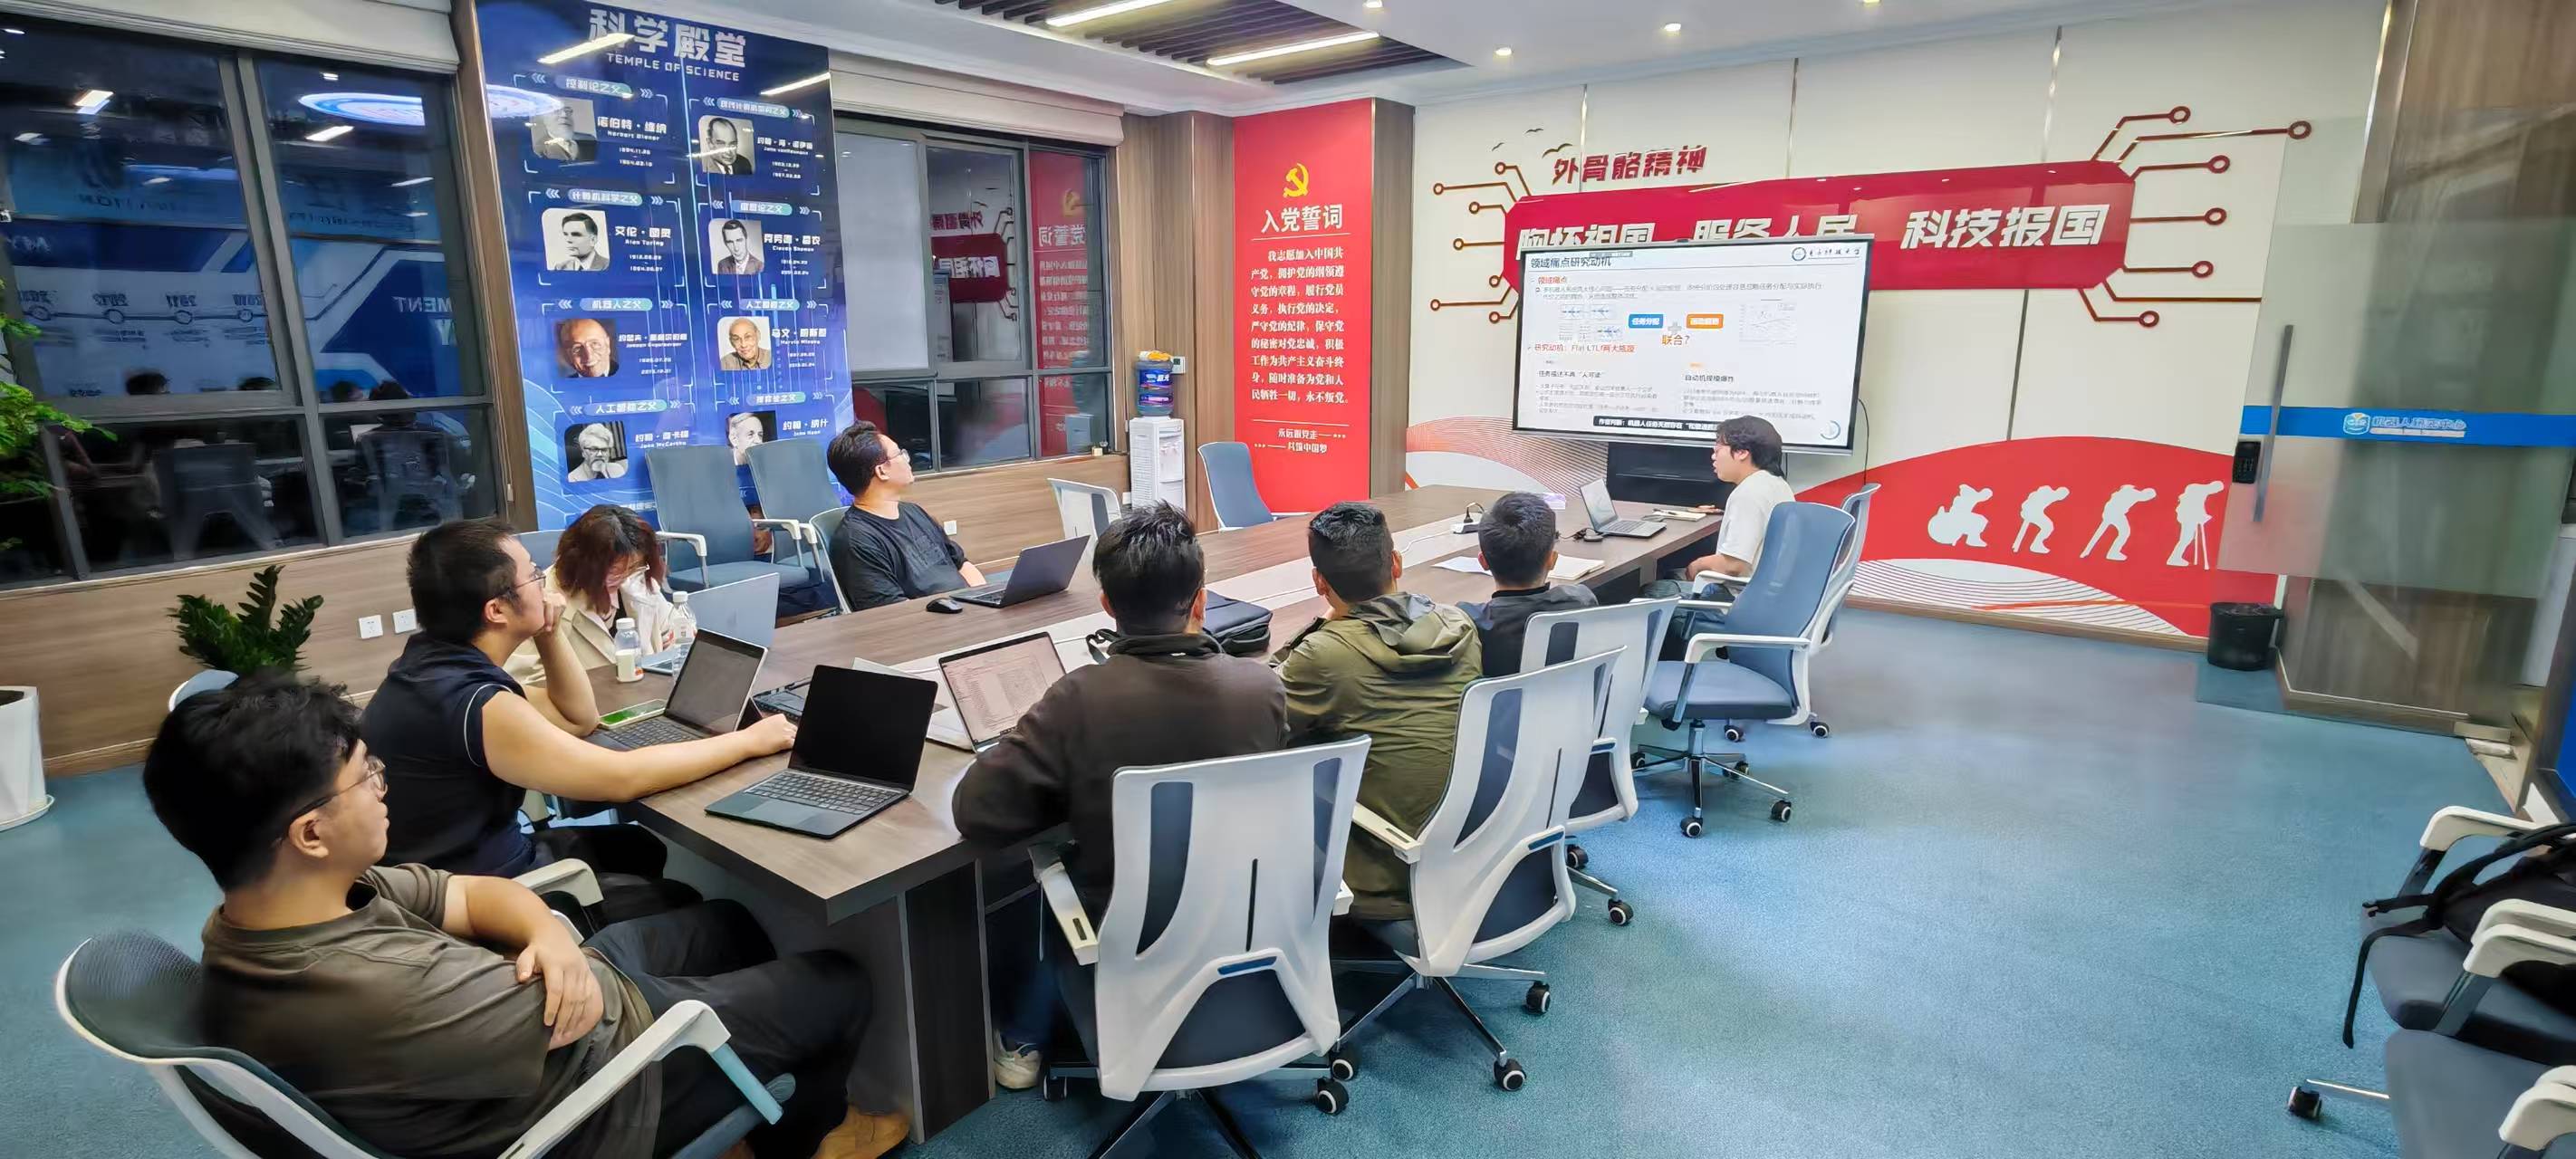
摘要: 本次学术分享围绕多机器人系统在复杂制造场景与动态环境下的任务分配与协同规划展开。会议梳理了大型航天器结构与飞机装配等真实工业场景中的无碰撞调度、负载均衡与动态重调度方法,并重点介绍了基于层级时序逻辑规范(H-LTLf)的多机器人协同任务分配与规划最新研究成果。报告探讨了从底层几何避碰、任务负载均衡,到高层逻辑规范分解与一体化搜索的前沿技术,并对动态扰动后的快速响应、软硬约束的权衡,以及大规模多机系统的可扩展性等核心问题进行了深入交流。
多机器人系统在复杂制造场景中面临“任务分配”与“系统协同”的双重挑战。单机器人问题扩展到多机器人后,新增了机器人之间的耦合关系。在大型航天器结构制造与飞机装配场景中,任务数量大、空间分布不均,且机器人工作空间存在重叠,相邻机器人之间存在碰撞风险。针对大型航天器结构制造,报告介绍了通过K均值空间聚类与市场化重分配实现负载均衡的方法,以及将连续空间碰撞风险转化为离散时序优化问题的干涉区建模与无碰撞调度框架。在飞机装配场景中,重点探讨了基于软任务优先约束的迭代拍卖算法(SPIA),该方法将工具切换偏好转化为可优化的软约束,并利用场景特征自适应选择启发式策略,有效应对机器人故障后的动态剩余任务调度。
在高层逻辑规划方面,会议重点介绍了基于层级时序逻辑规范(H-LTLf)的多机器人协同方法。针对传统扁平LTLf任务描述不可读、自动机规模易爆炸的瓶颈,该研究将超长逻辑任务拆解为层级化、可组合的“任务树”,构造了 Hierarchical Team Models。通过 On-the-Fly Dijkstra 搜索与 Bottom-up Automaton Update,在同一搜索过程中同时决定“谁做什么”与“怎么做”。此外,引入了 Temporal Order、Essential Switch 和 Automaton Guidance 三种启发式策略,实现了约两个数量级的搜索加速。该框架不仅在25人用户研究中证明了其认知友好性(72.9%更偏好H-LTLf),还在AI2-THOR 3D环境中验证了其可扩展至30台机器人的规划能力。
交流环节中,与会人员围绕复杂工程约束的建模方式、动态扰动下的局部重调度、以及多机器人协同规划的规模扩展等问题进行了讨论。会议认为,将空间干涉区域转化为时序约束、将工具切换等偏好建模为软约束,有助于建立工程安全需求与调度优化模型之间的联系。同时,面对大规模多机器人系统,如何平衡理论最优性与实际计算效率,如何实现动态环境下的事件触发重规划,将成为后续多机器人协同研究的重要方向。
 联系电话
028-61830850
邮箱:
zjlhbj@uestc.edu.cn
地址:
四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心
版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号