题目:
吕其蒙:复杂资源约束下的多机器人任务分配与协同调度
陈晨:基于博弈的人机交互与分布式编队控制
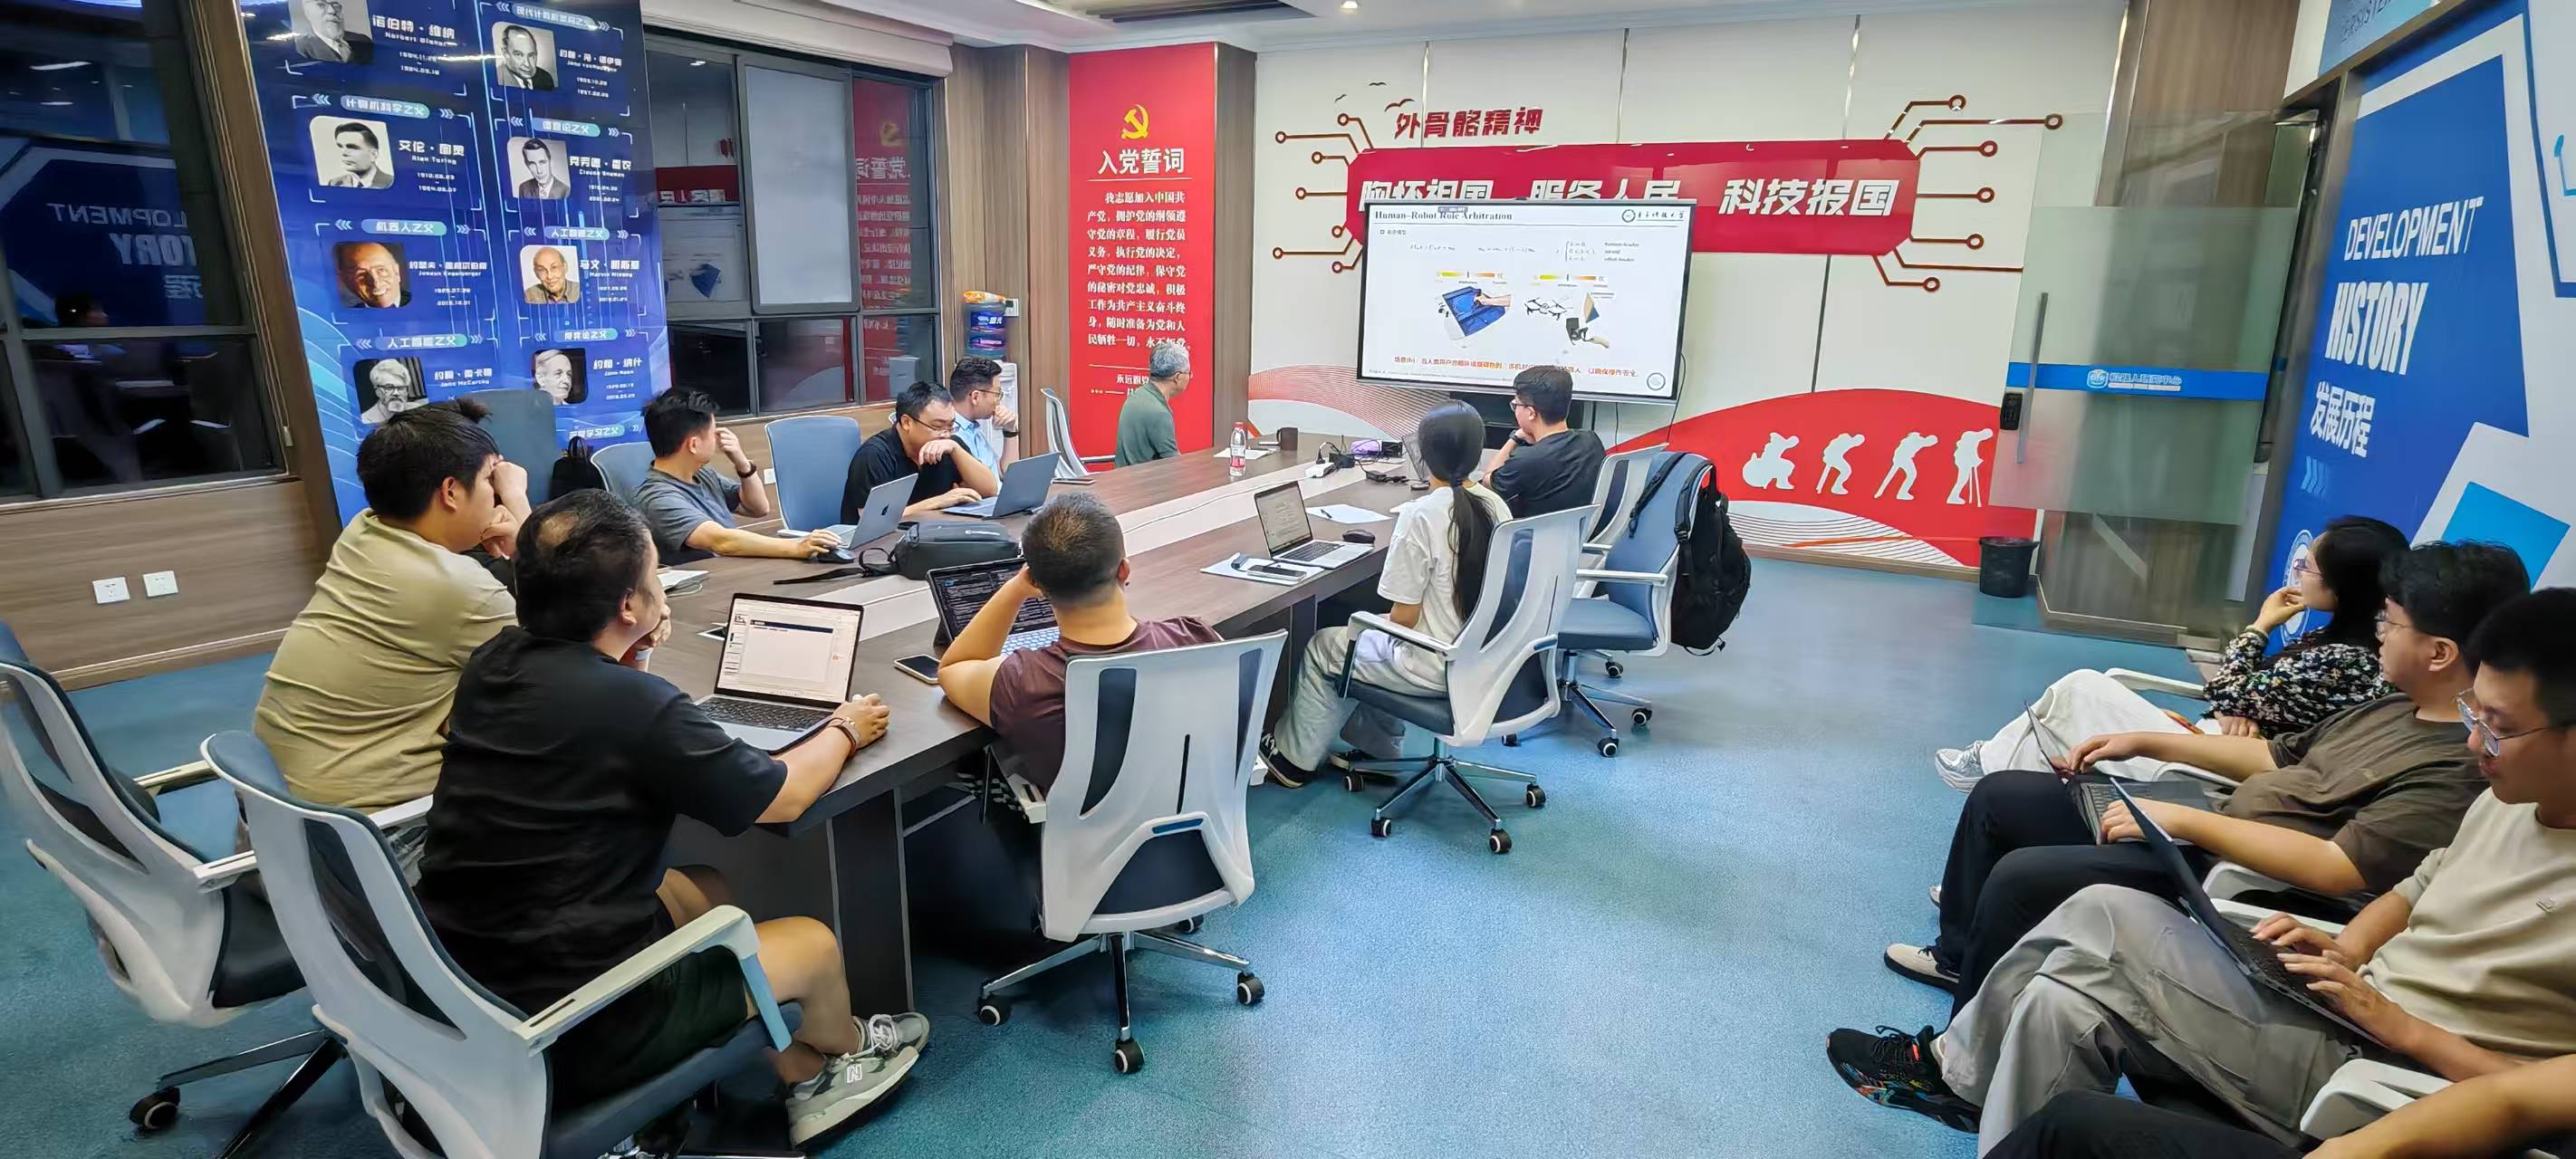
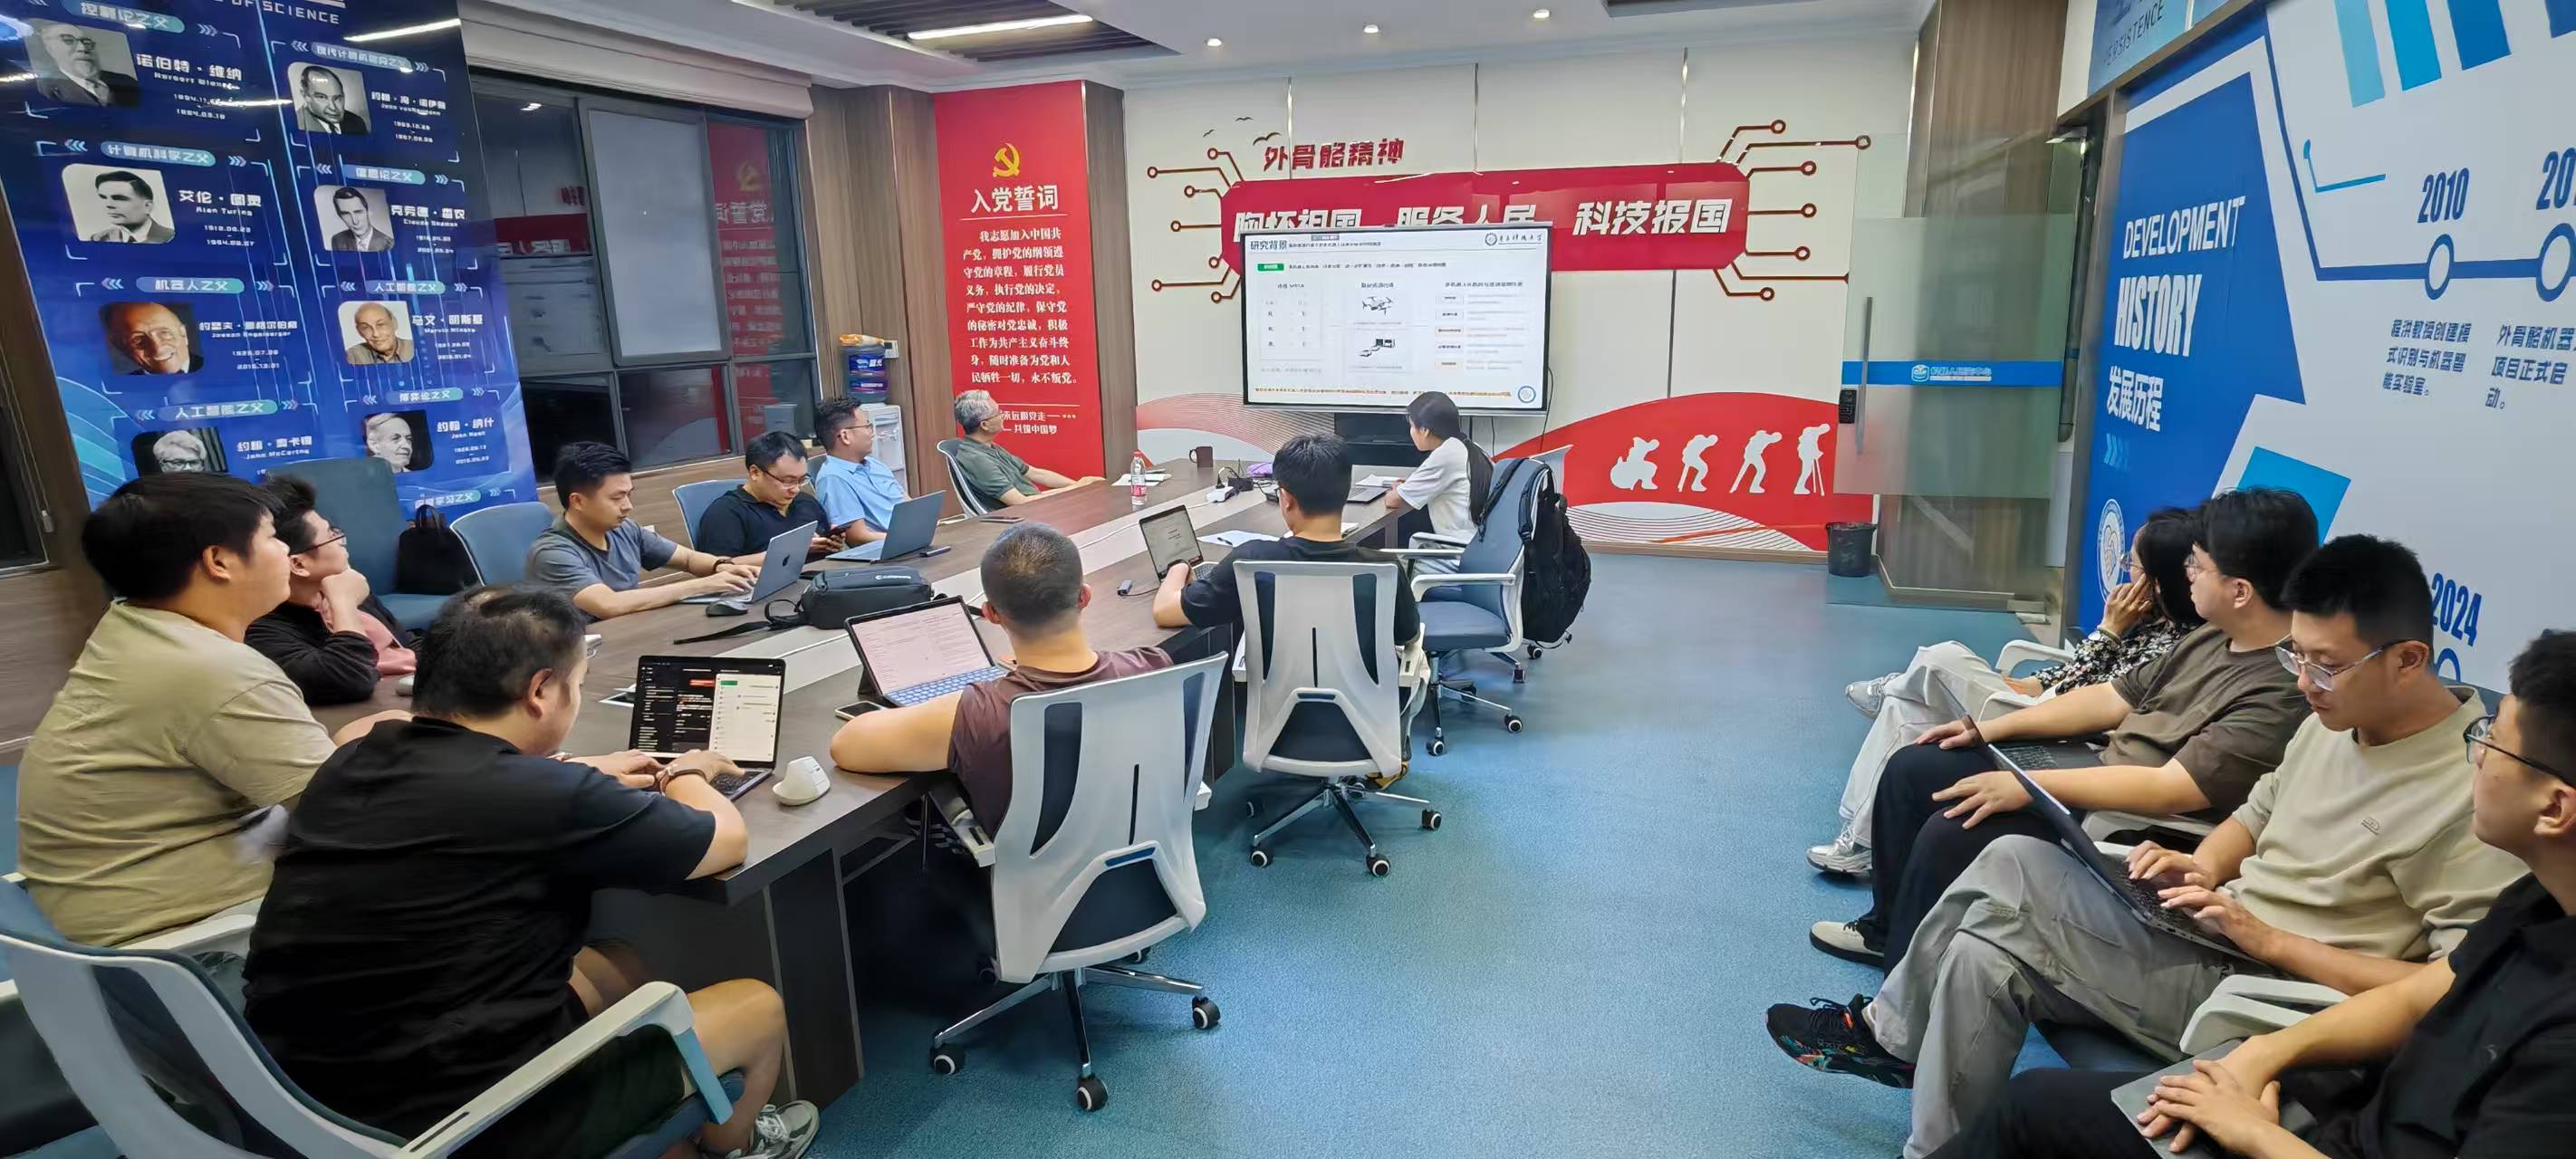
摘要: 本次技术分享围绕多机器人复杂资源调度与人机博弈交互展开。会议首先探讨了在长航时异构任务、有限充电资源等复杂约束下的多机器人任务分配与调度优化方法,重点介绍了基于MILP统一建模、构造式启发式规划与在线计划修复的调度框架,以及基于自适应大邻域搜索(ALNS)的AGV灵活充电调度方法。随后,会议分享了基于博弈论的人机交互方案,介绍了利用微分博弈与模糊逻辑实现人机角色仲裁,以及在欺骗攻击和外界扰动下基于混合零和博弈的完全分布式编队控制方案。
多机器人系统正由传统的“任务分配”向“任务—资源—时间”联合决策演进。在长航时异构多机器人任务中,能力异构、电池容量限制、任务分片与接力、以及共享充电设施竞争构成了复杂约束。对此,报告介绍了文献《动态场景下长航时任务的异构多机器人任务分配》。该研究建立了MILP统一模型,联合描述任务分配、执行时序与能源平衡,并提出“任务结构预估—候选联盟选择—任务排序”的构造式启发式算法。实验表明,启发式算法仅需0.017s,远快于完整MILP的1450s,且在100架UAV、500项任务的规模下仍能在数分钟内求解。为应对执行延迟与故障,该研究还构建了“监测—规划—局部修复/重新规划”的在线执行框架。针对该文献未考虑充电器容量限制的局限,报告进一步分享了《有限充电站下基于自适应大邻域搜索方法的AGV调度问题》。该文献打破了“充电站无限并发”和“固定时长充满”的假设,将充电时长作为决策变量,采用ALNS算法联合优化任务分配与充电器调度,有效降低了充电等待时间。
在人机交互与编队控制方面,会议分享了基于合作博弈的人机轨迹调整方法。当人类操作员施加较大交互力时,机器人重新规划轨迹;交互力较小时,基于合作博弈框架进行局部调整。系统引入Richards曲线构建安全指数,并通过微分博弈进行人机角色仲裁。利用模糊逻辑系统,以人类意图、速度和障碍物距离为输入,动态输出控制权重,实现人类主导、机器人主导或共享控制的平滑切换。此外,报告还探讨了多机器人组合编队在欺骗攻击和外界扰动下的控制问题。针对传统分布式误差方法易放大邻居信息误差的痛点,提出了一种新型层级控制方案:上层设计完全分布式观测器,仅依赖邻居信息实现预设时间收敛的状态估计;下层设计基于混合零和博弈(Hybrid Zero-Sum Game)的局部最优控制器,将欺骗攻击与外界扰动视为合作破坏者,实现解耦编队协同与下层最优控制。
交流环节中,与会人员围绕异构多机器人调度的计算复杂度、充电资源竞争下的博弈建模,以及人机角色仲裁中安全性与控制权平滑过渡等问题进行了讨论。会议认为,将共享资源显式纳入调度模型、利用博弈论统一处理人机交互与外部攻击扰动,是提升多机器人系统在复杂动态环境下自主性与安全性的重要研究方向。
 联系电话
028-61830850
邮箱:
zjlhbj@uestc.edu.cn
地址:
四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心
版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号