题目:
杨晨:本体感觉肌骨模型及其在康复外骨骼评估中的应用
蒋子熠:神经肌骨模型论文分享——从个体化反射回路辨识到上肢多层神经控制框架
本次学术分享围绕神经肌骨模型的前沿进展展开。会议首先探讨了如何将本体感觉反馈(肌梭与高尔基腱器)整合进肌骨模型,并应用于卒中患者与康复外骨骼的评估,重点介绍了基于OpenSim的下肢闭环仿真与临床实验对比。随后,会议分享了上肢神经肌骨模型的两项最新研究:一是从步态数据中稀疏辨识个体化脊髓反射回路的方法;二是结合中枢模式发生器(CPG)、肌肉协同理论与强化学习,并引入本体感受器反馈的多层神经控制框架。报告探讨了从逆向参数辨识到正向运动生成的神经肌骨建模技术,并对模型验证、个体化差异与多肌协调等核心问题进行了深入交流。
由杨晨汇报“本体感觉肌骨模型及其在康复外骨骼评估中的应用”,基于湖南大学莫富灏团队发表在TNSRE与CMPB的两篇论文。针对常规评估只能测得体外轨迹和力矩、而体内肌肉用力与感觉反馈难以直接测量的痛点,报告介绍了如何将肌梭(感受长度/速度)与高尔基腱器(感受张力)模型接入OpenSim下肢模型的反馈回路。研究进行了四级验证:感受器放电趋势与动物实验吻合、膝跳反射与5名健康男性实验相符、正常步态合理、受扰步态下加入反馈的踝角偏离更小。随后,该框架被用于3名卒中患者穿戴BEAR-H1外骨骼的评估。模型输出表明,外骨骼辅助显著改善了髋、膝关节运动(CORA提升),改变了比目鱼肌与胫骨前肌的放电时序,并使代谢消耗分别下降24%、38%和8%。报告指出,这类模型能补上轨迹和力矩之外的体内信息,但可信度仍依赖可靠的外力输入、个体化参数与独立验证。
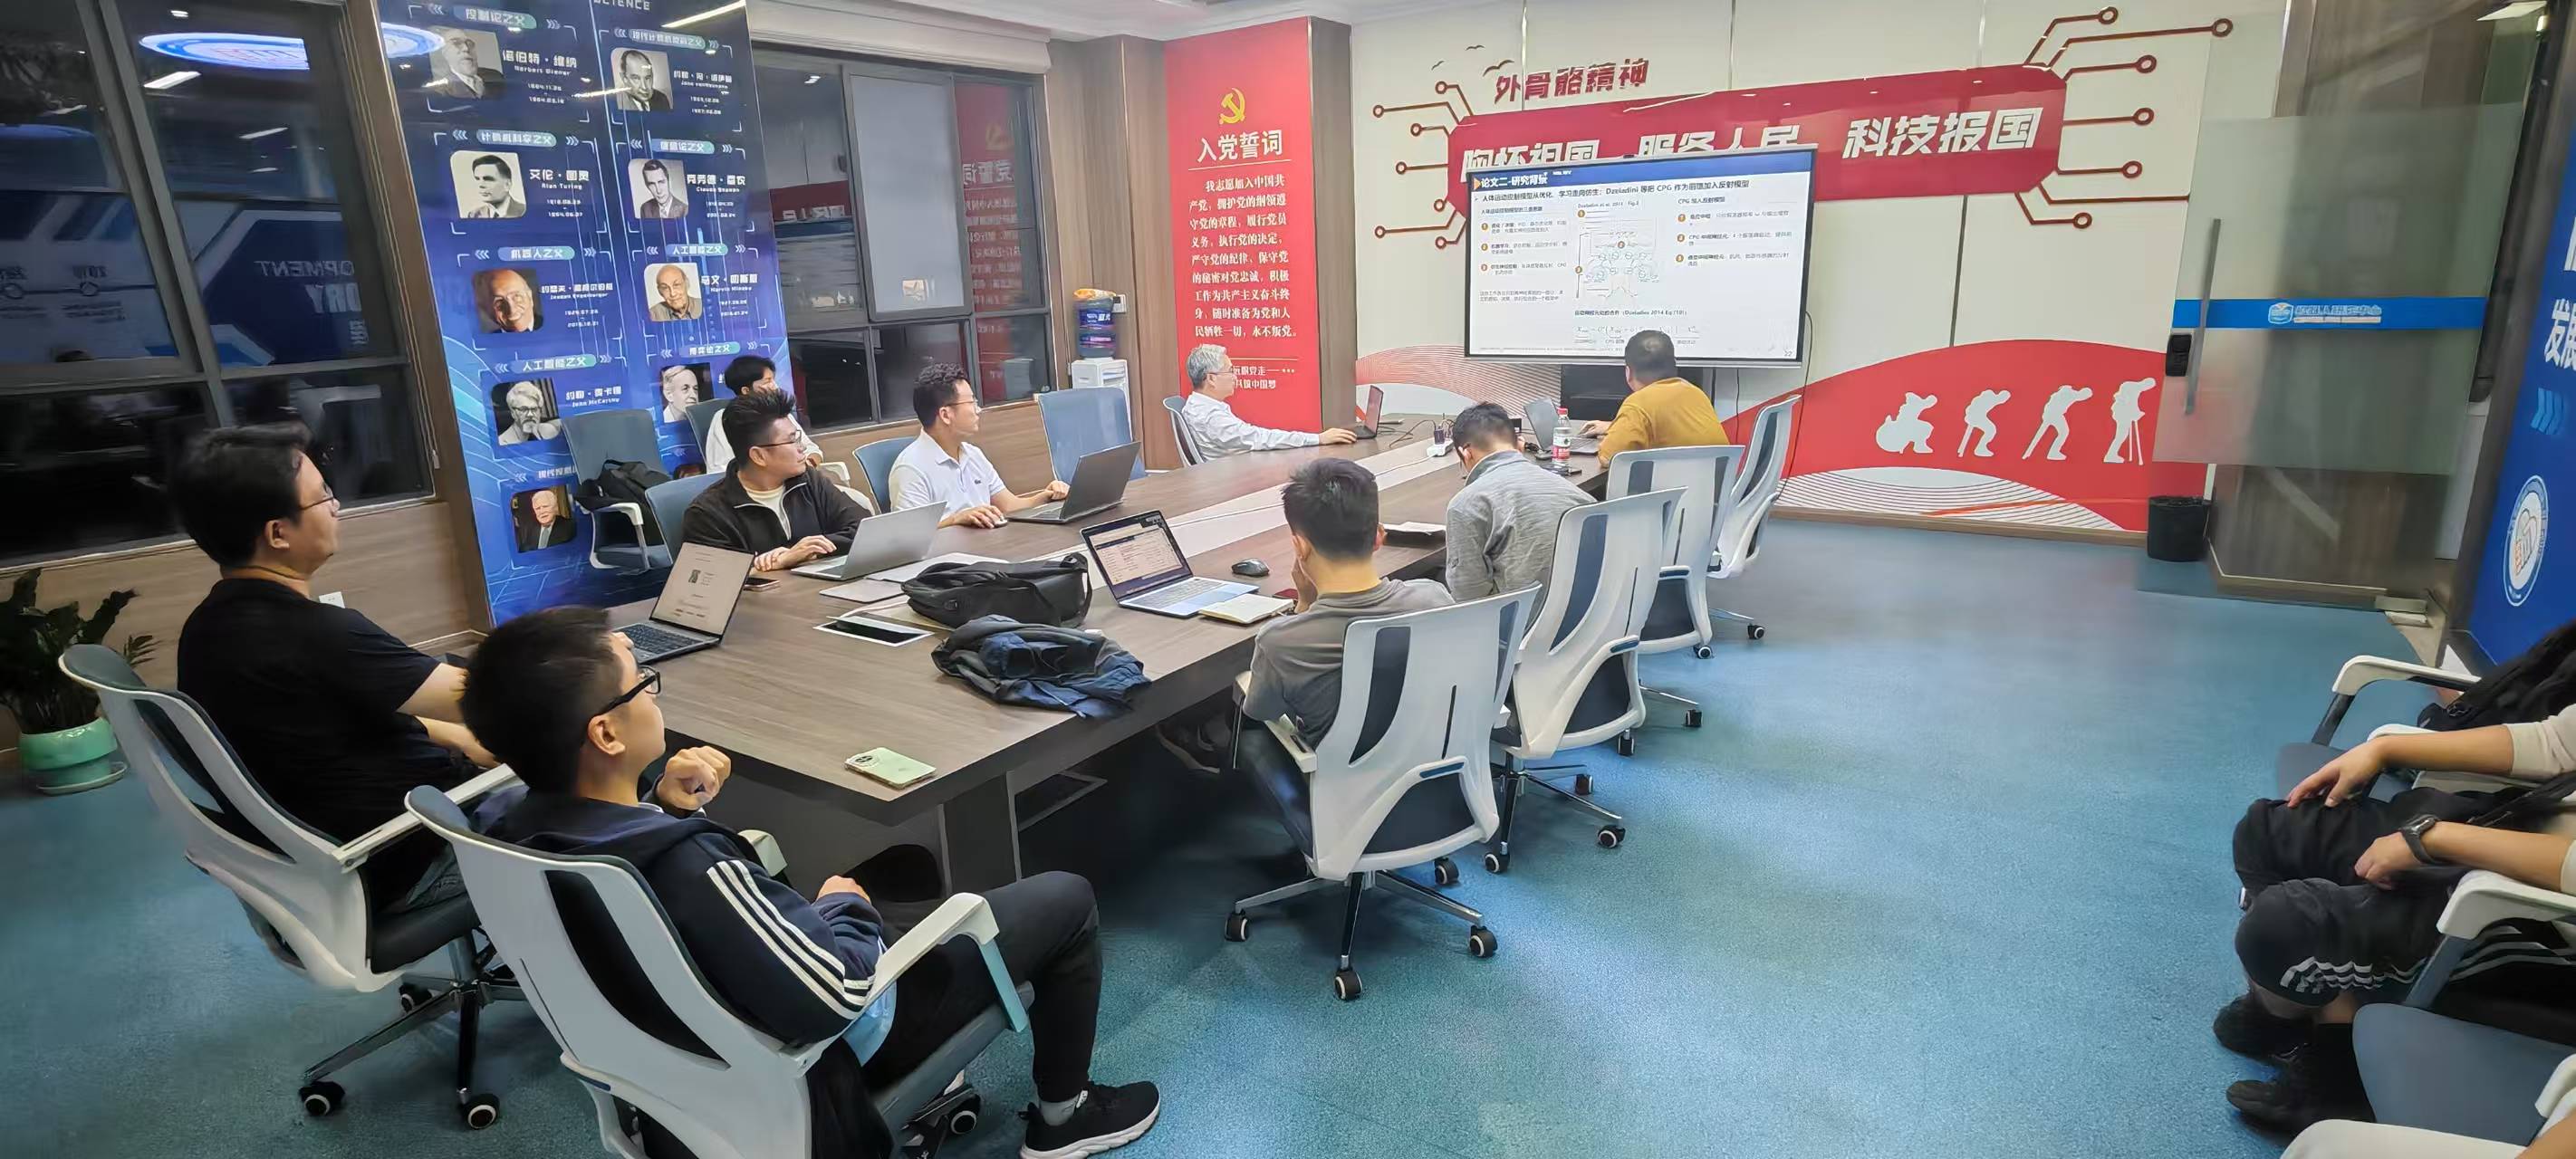
由蒋子熠分享“神经肌骨模型论文分享:从个体化反射回路辨识到上肢多层神经控制框架”。首先介绍了荷兰特文特大学发表于TNSRE 2025的论文,该研究针对前人反射模型依赖人工设计通路的局限,提出利用步态数据辨识个体化、稀疏的脊髓反射回路。通过Hill型肌肉模型个体化标定、全连接候选反射网络构建,以及L0.5稀疏惩罚优化,成功从5名受试者数据中辨识出稀疏回路(显著增益仅占10%~20%),揭示了步行以正力反馈为主、跑步以负力反馈加正长度反馈为主的规律。随后,会议分享了发表于Eng Appl Artif Intell 2025的上肢多层神经控制框架。该框架上层利用5个Matsuoka振荡器产生CPG节律,通过TD3强化学习实时调整肌肉协同权重;下层引入肌梭Ia与腱器官Ib的本体感受器反馈,共同驱动OpenSim上肢模型。仿真结果表明,该框架在矢状面屈肘动作中关节角CORA达0.91~0.98,且去掉本体感受器后预测精度显著下降;但在三维触球任务中,由于参与协调的肌肉众多,肌肉激活预测与共收缩指数(CCI)仍与实验存在较大差距,指明了后续改进方向。
交流环节中,与会人员围绕肌骨模型的生理真实性、反射回路辨识中的过拟合风险、强化学习在神经控制中的收敛性,以及模型在康复评估与假肢控制中的实际应用等问题进行了讨论。会议认为,从逆向辨识个体反射结构到正向组合多种神经机制,是理解人体运动控制并推动人机交互与仿生机器人设计的重要途径。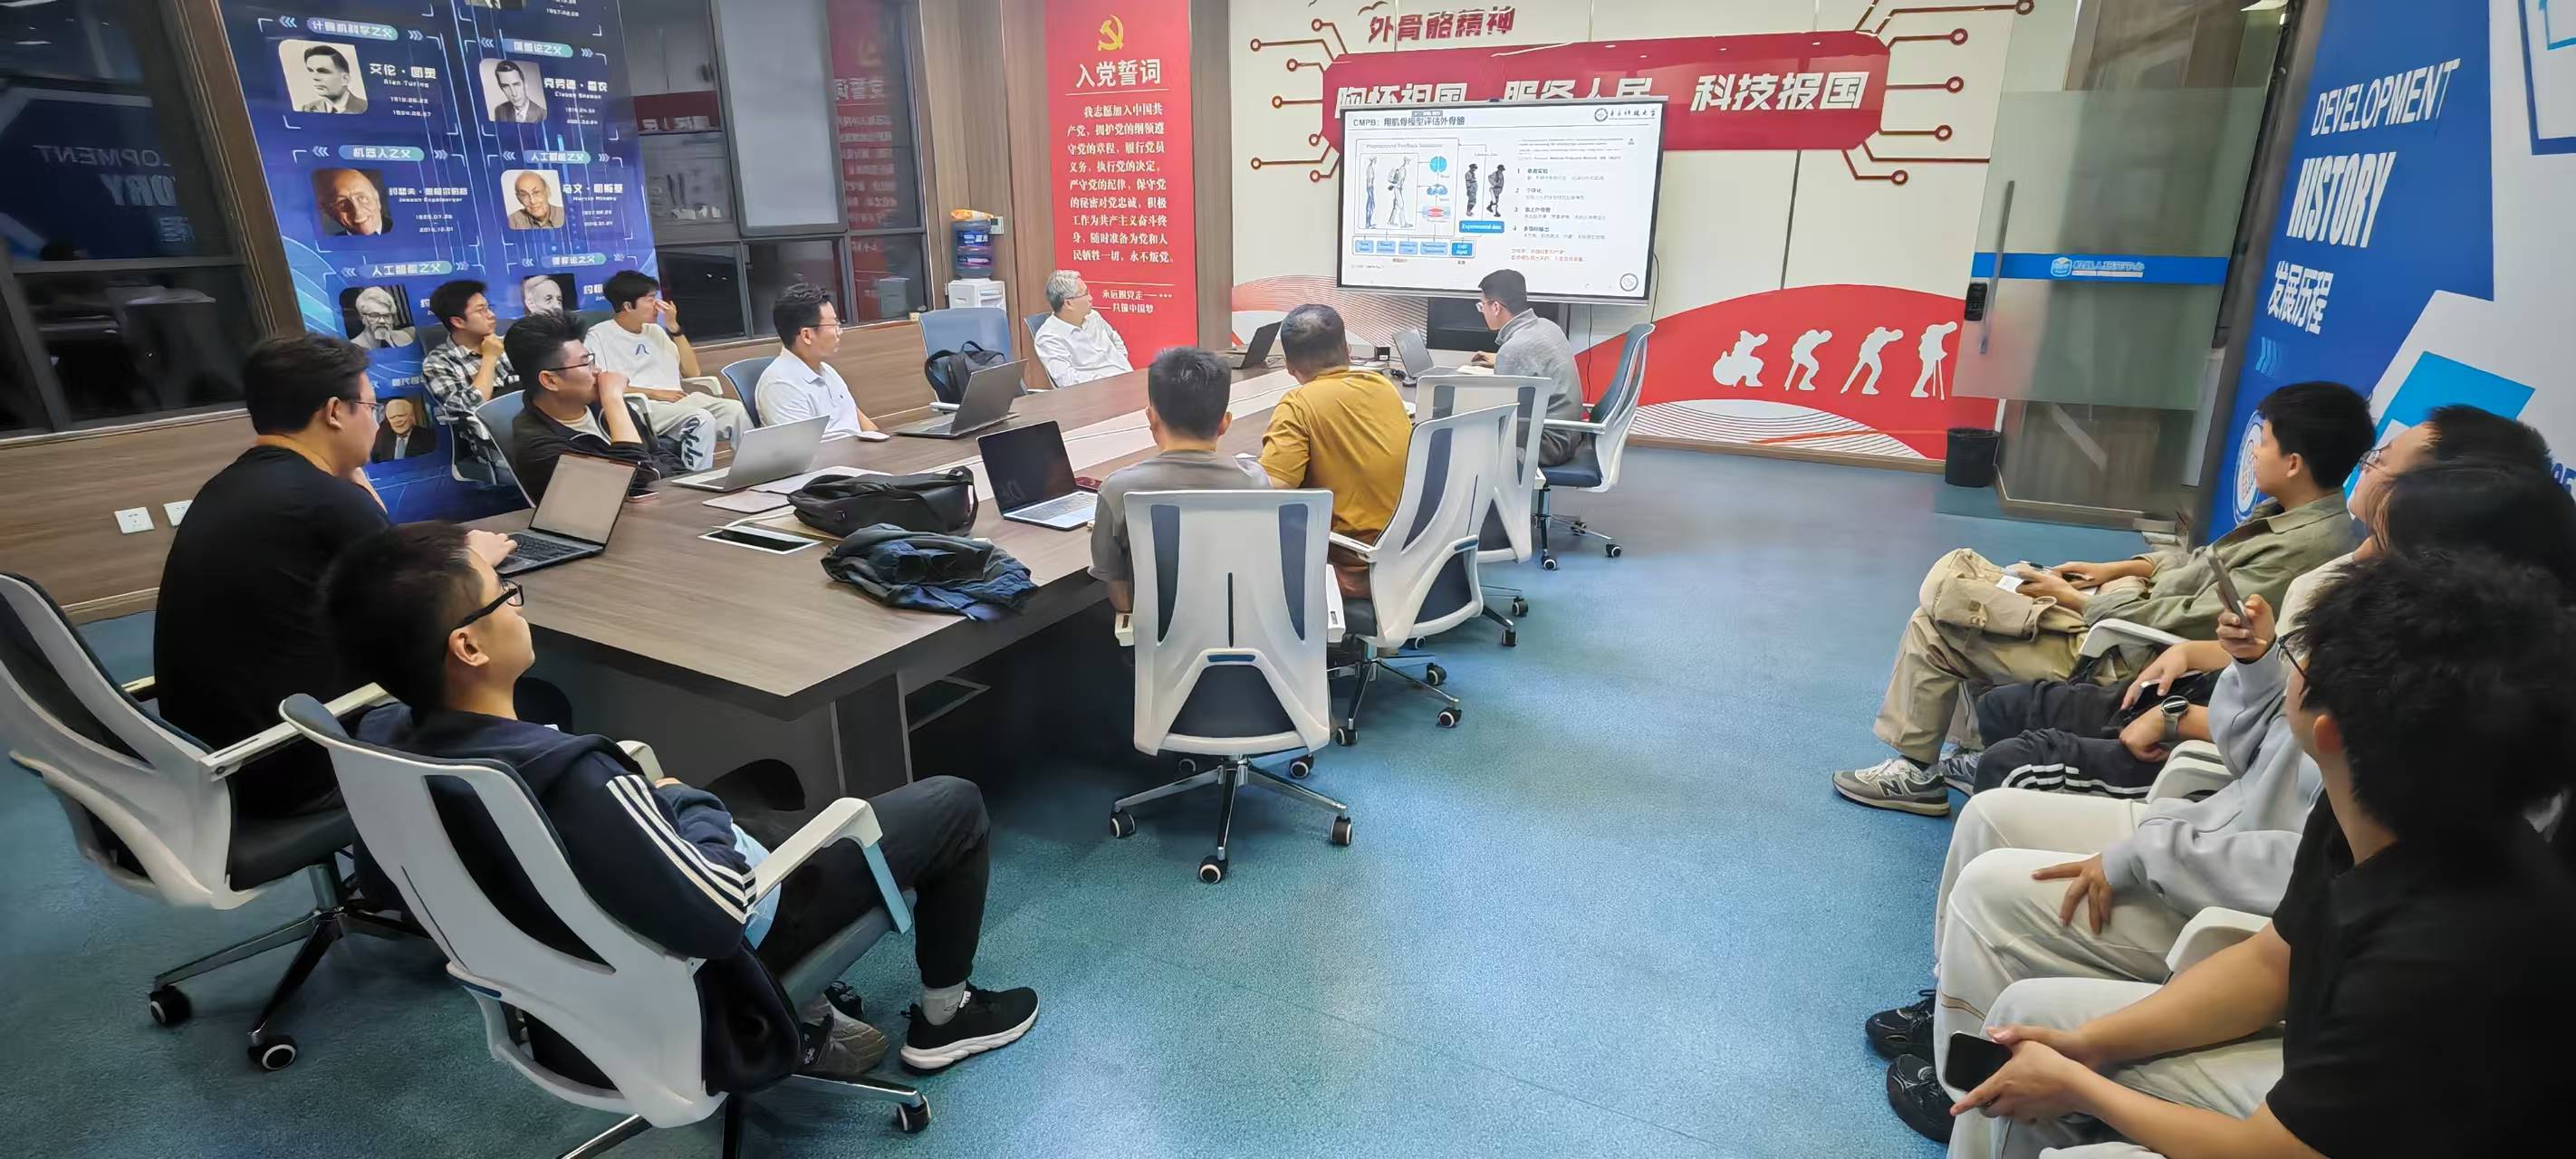
 联系电话
028-61830850
邮箱:
zjlhbj@uestc.edu.cn
地址:
四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心
版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号