题目:
孟磊:OmniRetarget——保持交互的人形运动重定向
任方杰:SONIC——基于大规模运动跟踪的人形机器人自然全身控制
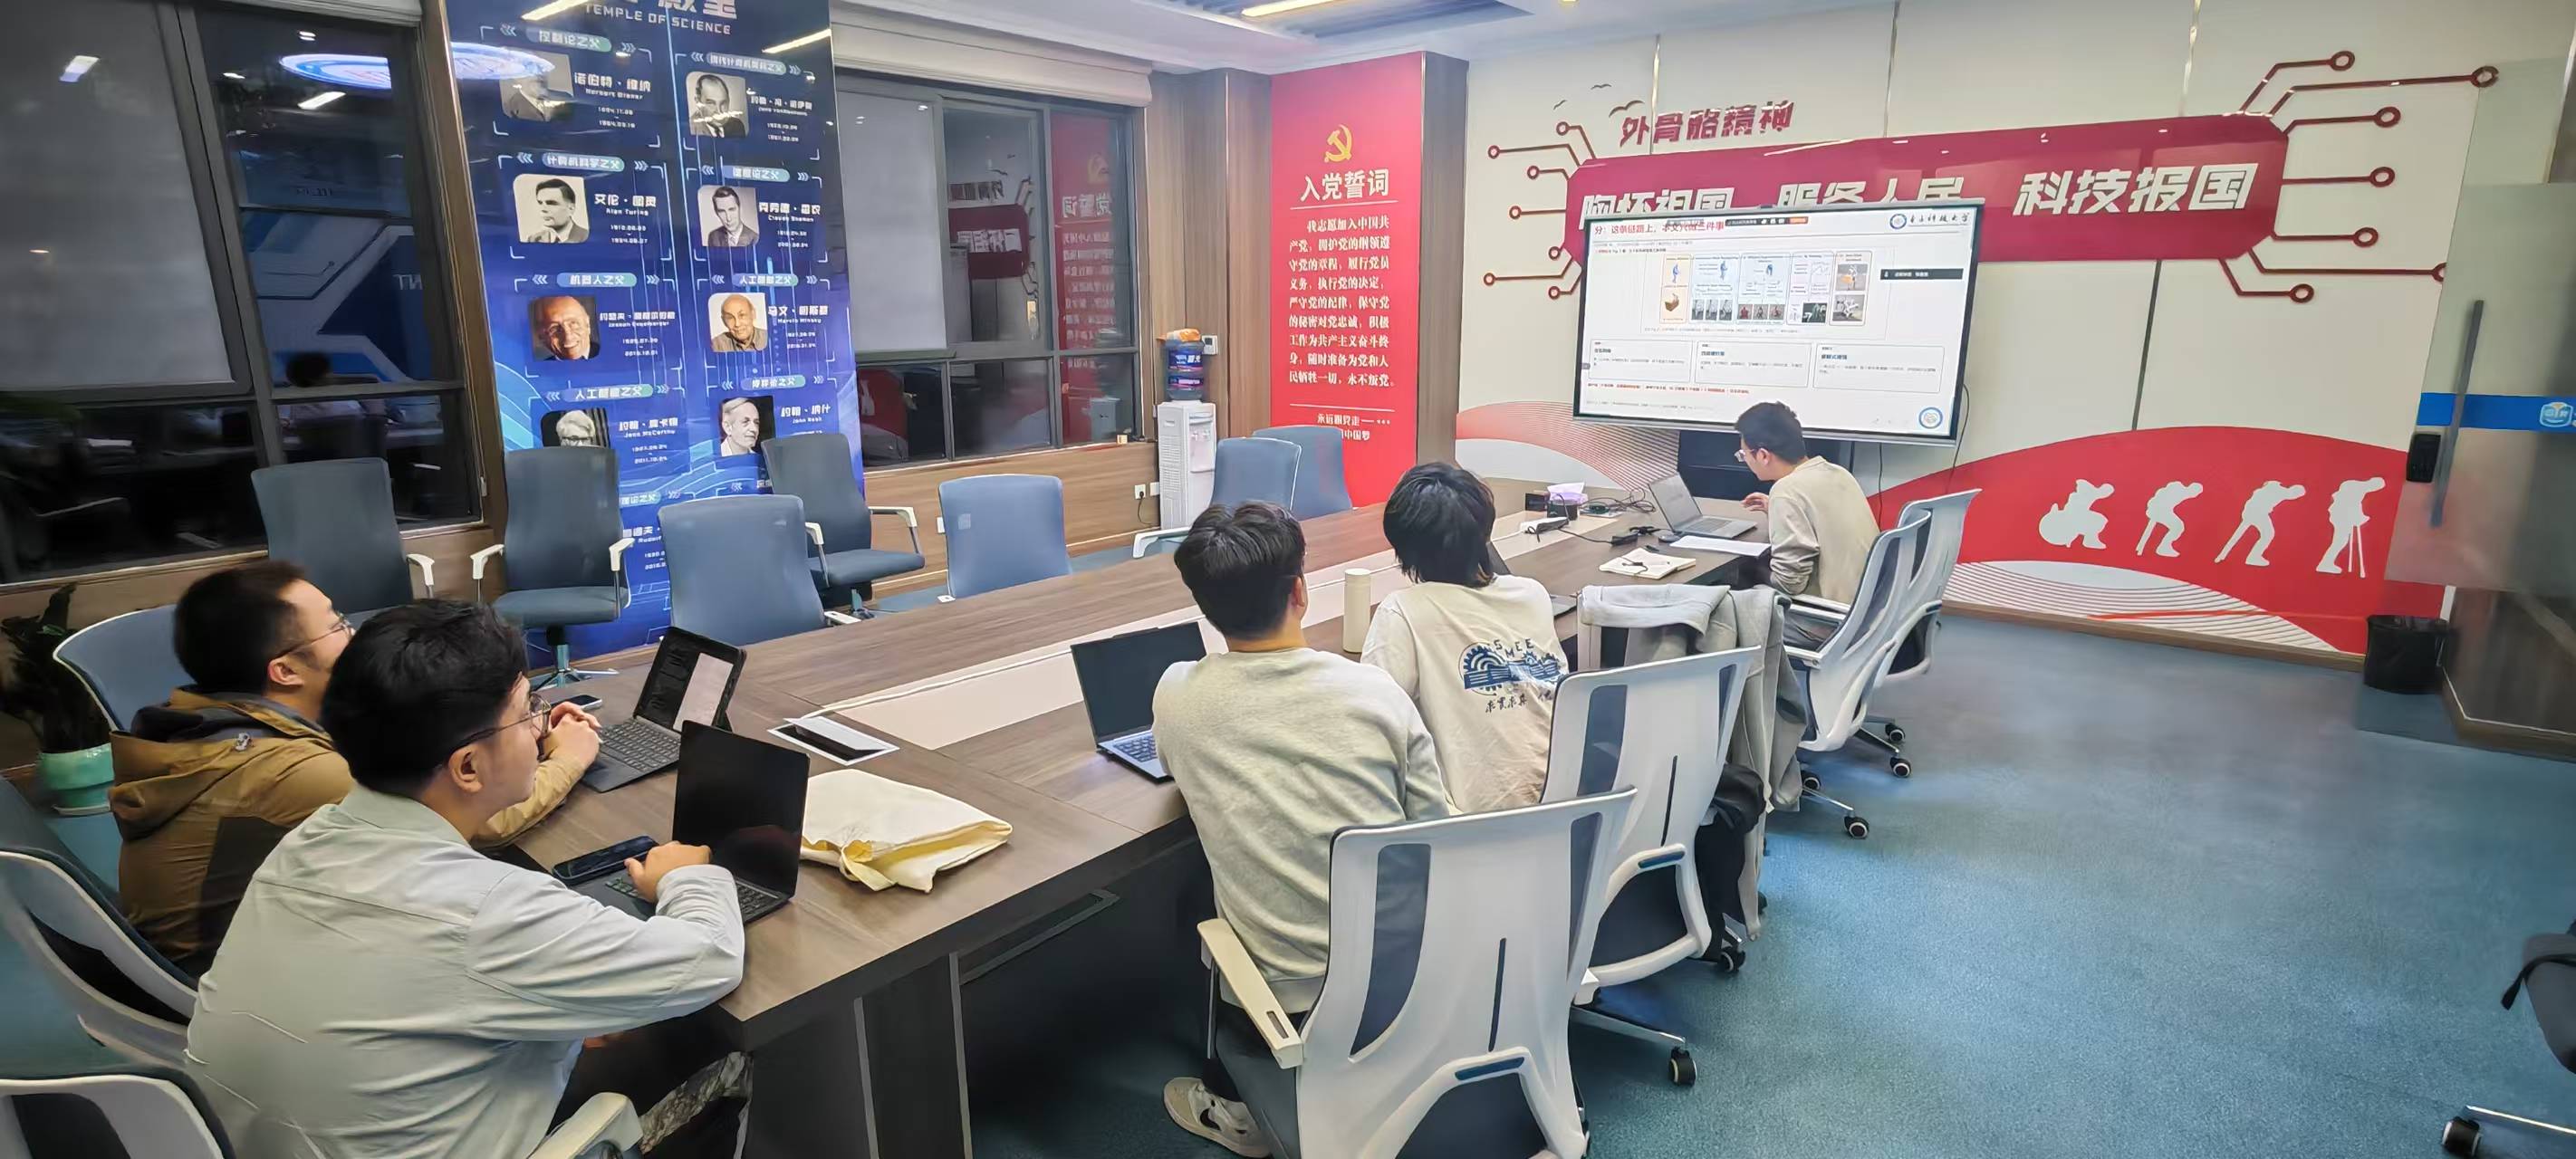
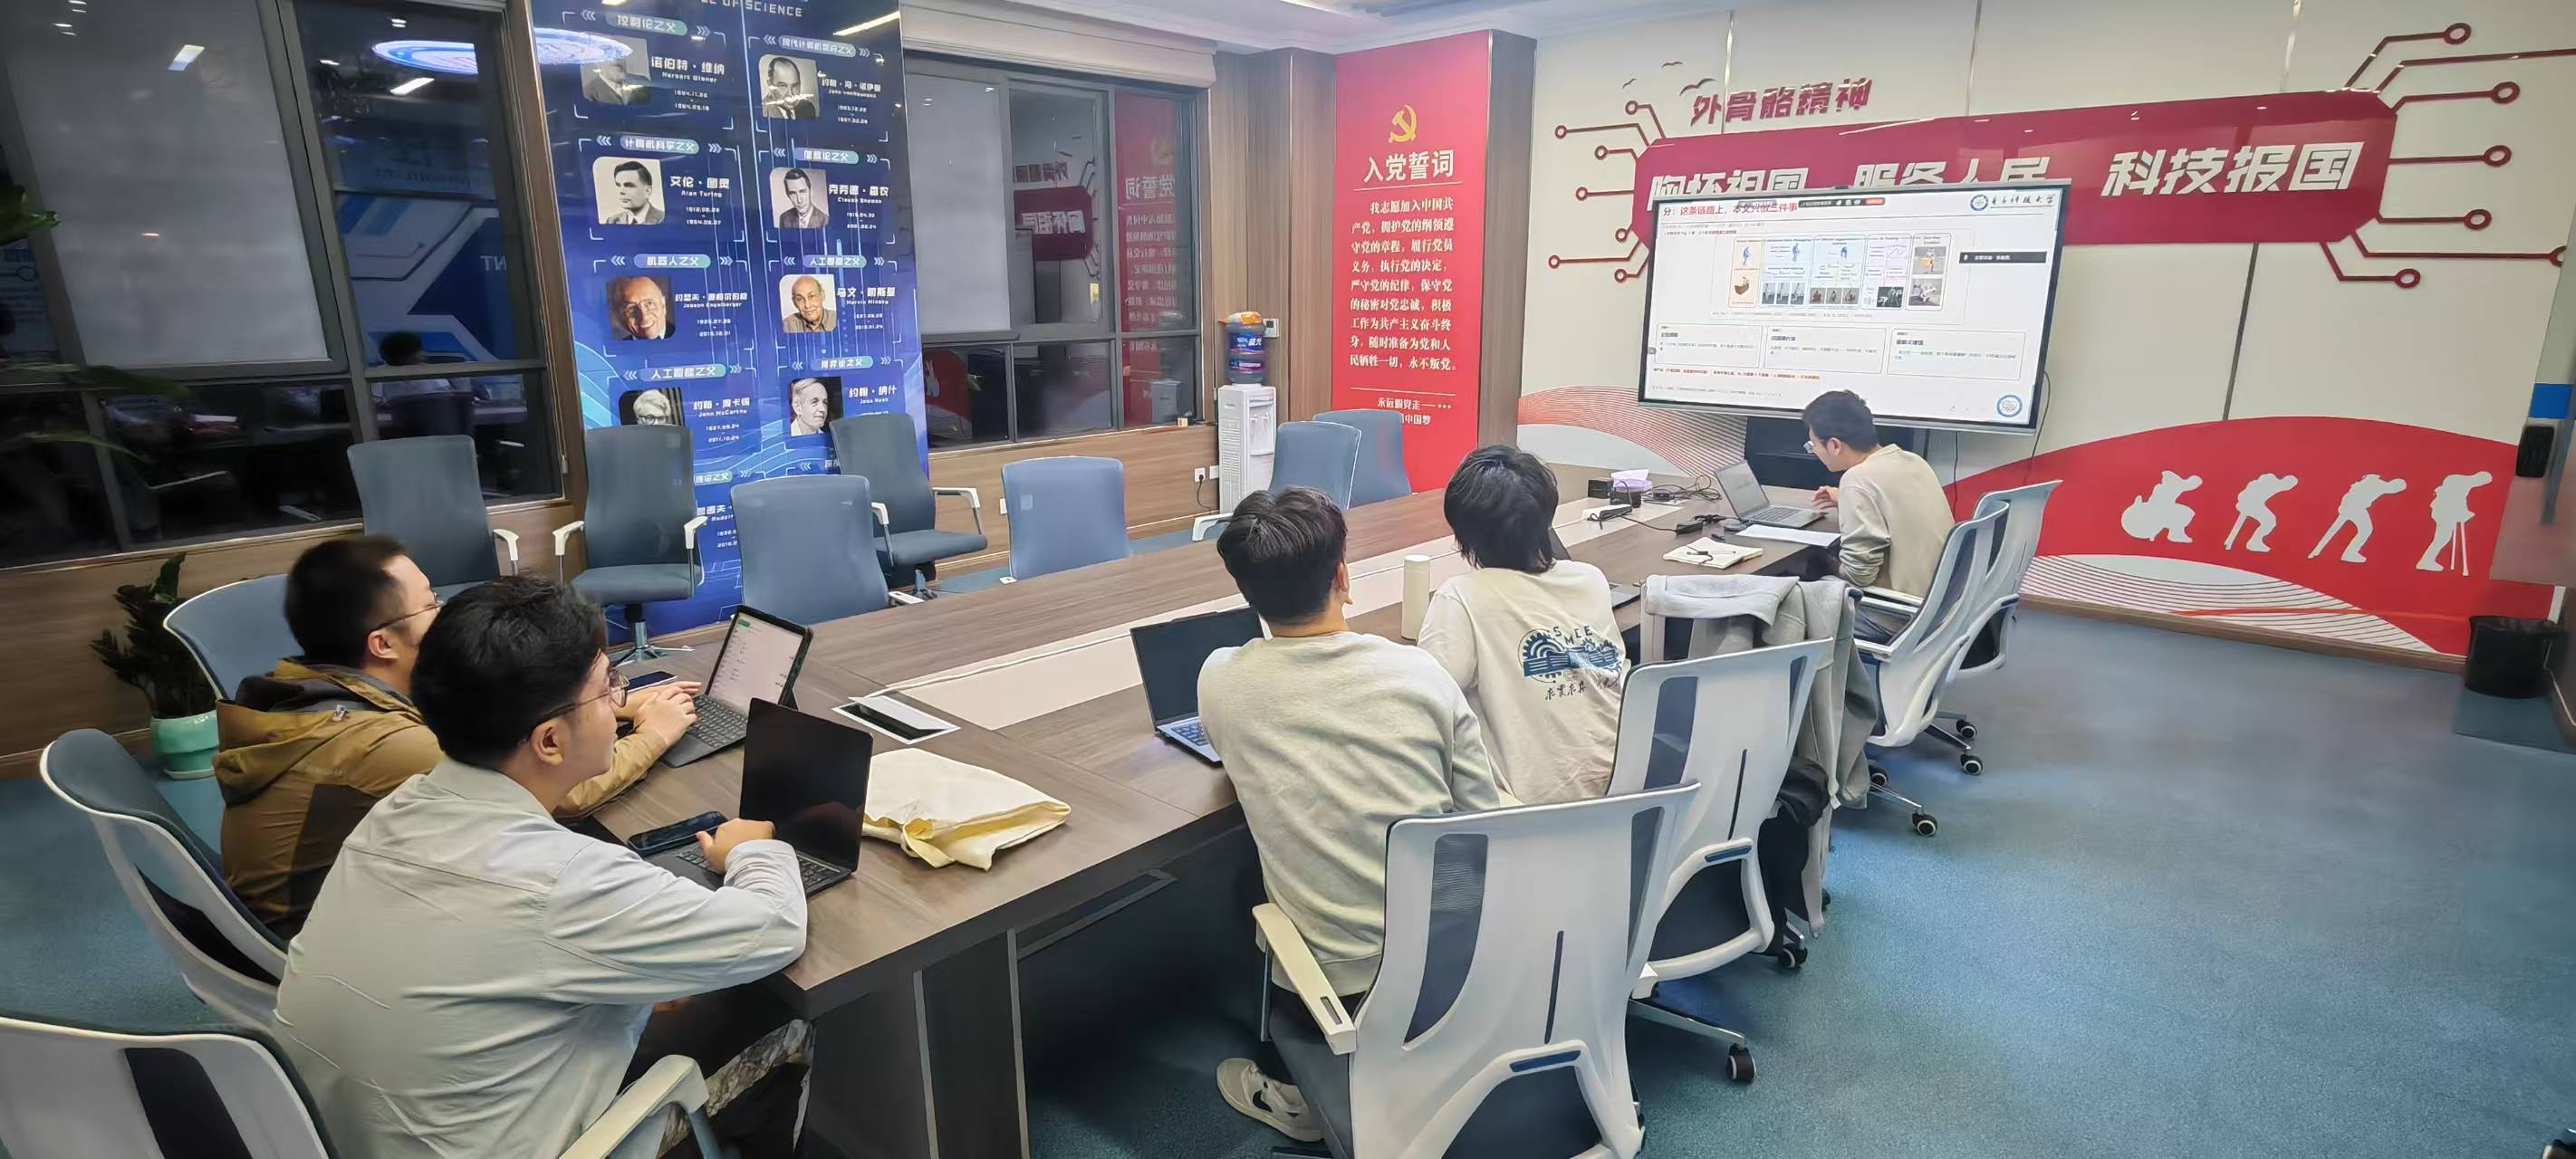
本次学术分享围绕人形机器人运动控制的数据生成与规模化训练展开。会议首先探讨了如何解决传统运动重定向中存在的穿透、脚滑等物理伪影问题,重点介绍了基于交互网格与四组硬约束的OmniRetarget方法。随后,会议分享了SONIC模型的最新研究:一是如何将统一运动跟踪(Motion Tracking)作为可扩展的学习目标;二是如何通过统一动作Token空间与规模化训练(模型、数据与计算),实现多模态输入(VR、视频、VLA)下的自然全身控制。报告探讨了从“清洗”参考数据到构建通用运动基础模型的演进路线,并对Sim2Real迁移、未见动作泛化等核心问题进行了深入交流。
由孟磊汇报的“OmniRetarget——保持交互的人形运动重定向”,基于arXiv:2509.26633v3的最新论文。针对传统关键点匹配重定向方案在复杂交互任务中易导致手陷进箱子(穿透)、手离箱3cm(关系丢失)和脚滑的问题,报告指出:重定向不应只是预处理,而是整条数据链路的“质量总闸”。该研究提出将“人与物/环境的关系”作为优化对象,通过构建基于Delaunay四面体化的“交互网格”(利用有符号体积自带朝向及四点定仿射变换的特性),并结合拉普拉斯坐标(邻居平均)来度量局部形变。此外,模型引入了无穿透、关节限位、速度限位、支撑脚不打滑(等式约束)四组硬约束,将物理可行性钉死。实验表明,该框架将参考数据的穿透降至1.34cm且脚滑严格为0,使得下游的强化学习配方得以直接砍到最简(仅需5个奖励+4项域随机化+仅本体感知),实现了极简RL下的高质量零样本真机迁移。
由任方杰分享的“SONIC——基于大规模运动跟踪的人形机器人自然全身控制”,基于Science Robotics 2026的最新论文。针对传统方法为每个具体任务设计奖励函数导致系统难以扩展的问题,研究提出用参考动作建立统一的运动跟踪(Motion Tracking)学习目标。该研究将运动跟踪扩展为通用运动能力的大规模训练任务,模型参数量从1.2M扩展到42M,使用了超过1亿帧(约700小时)的动作数据和21,000 GPU小时的计算资源。架构上,SONIC通过GENMO生成运动,利用FSQ(有限标量化)技术将连续潜在表示转换为离散的“统一动作Token”,进而解码为机器人控制指令。结果表明,SONIC不仅在已知动作上表现优异,在旋风踢、击剑等未见动作(OOD)上也实现了近乎100%的零样本泛化成功率;在高达5.0m/s的高速指令下依然保持稳定,且从仿真到真机的迁移成功率仅衰减0.8%。此外,结合实时通用运动学规划器,该统一Token空间可无缝接入VR遥操作、人体视频或VLA大模型,为具身智能提供了强大的底层运动基座。
交流环节中,与会人员围绕数据增强与模型泛化的边界、物理硬约束在真实复杂接触环境中的鲁棒性,以及“自上而下”的大规模数据驱动与“自下而上”的物理规则约束如何更好结合等问题进行了讨论。会议认为,从高质量、物理可行的数据资产生成(重定向),到构建可复用、可扩展的底层运动基座(Motion Tracking),是通向通用人形机器人控制的重要路径。
 联系电话
028-61830850
邮箱:
zjlhbj@uestc.edu.cn
地址:
四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心
版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号