关注官方微信
您现在的位置:首页 >> 通知公告 >>  学术报告

学术报告

  • HRI学术研讨第十一期

    2026年10月14日
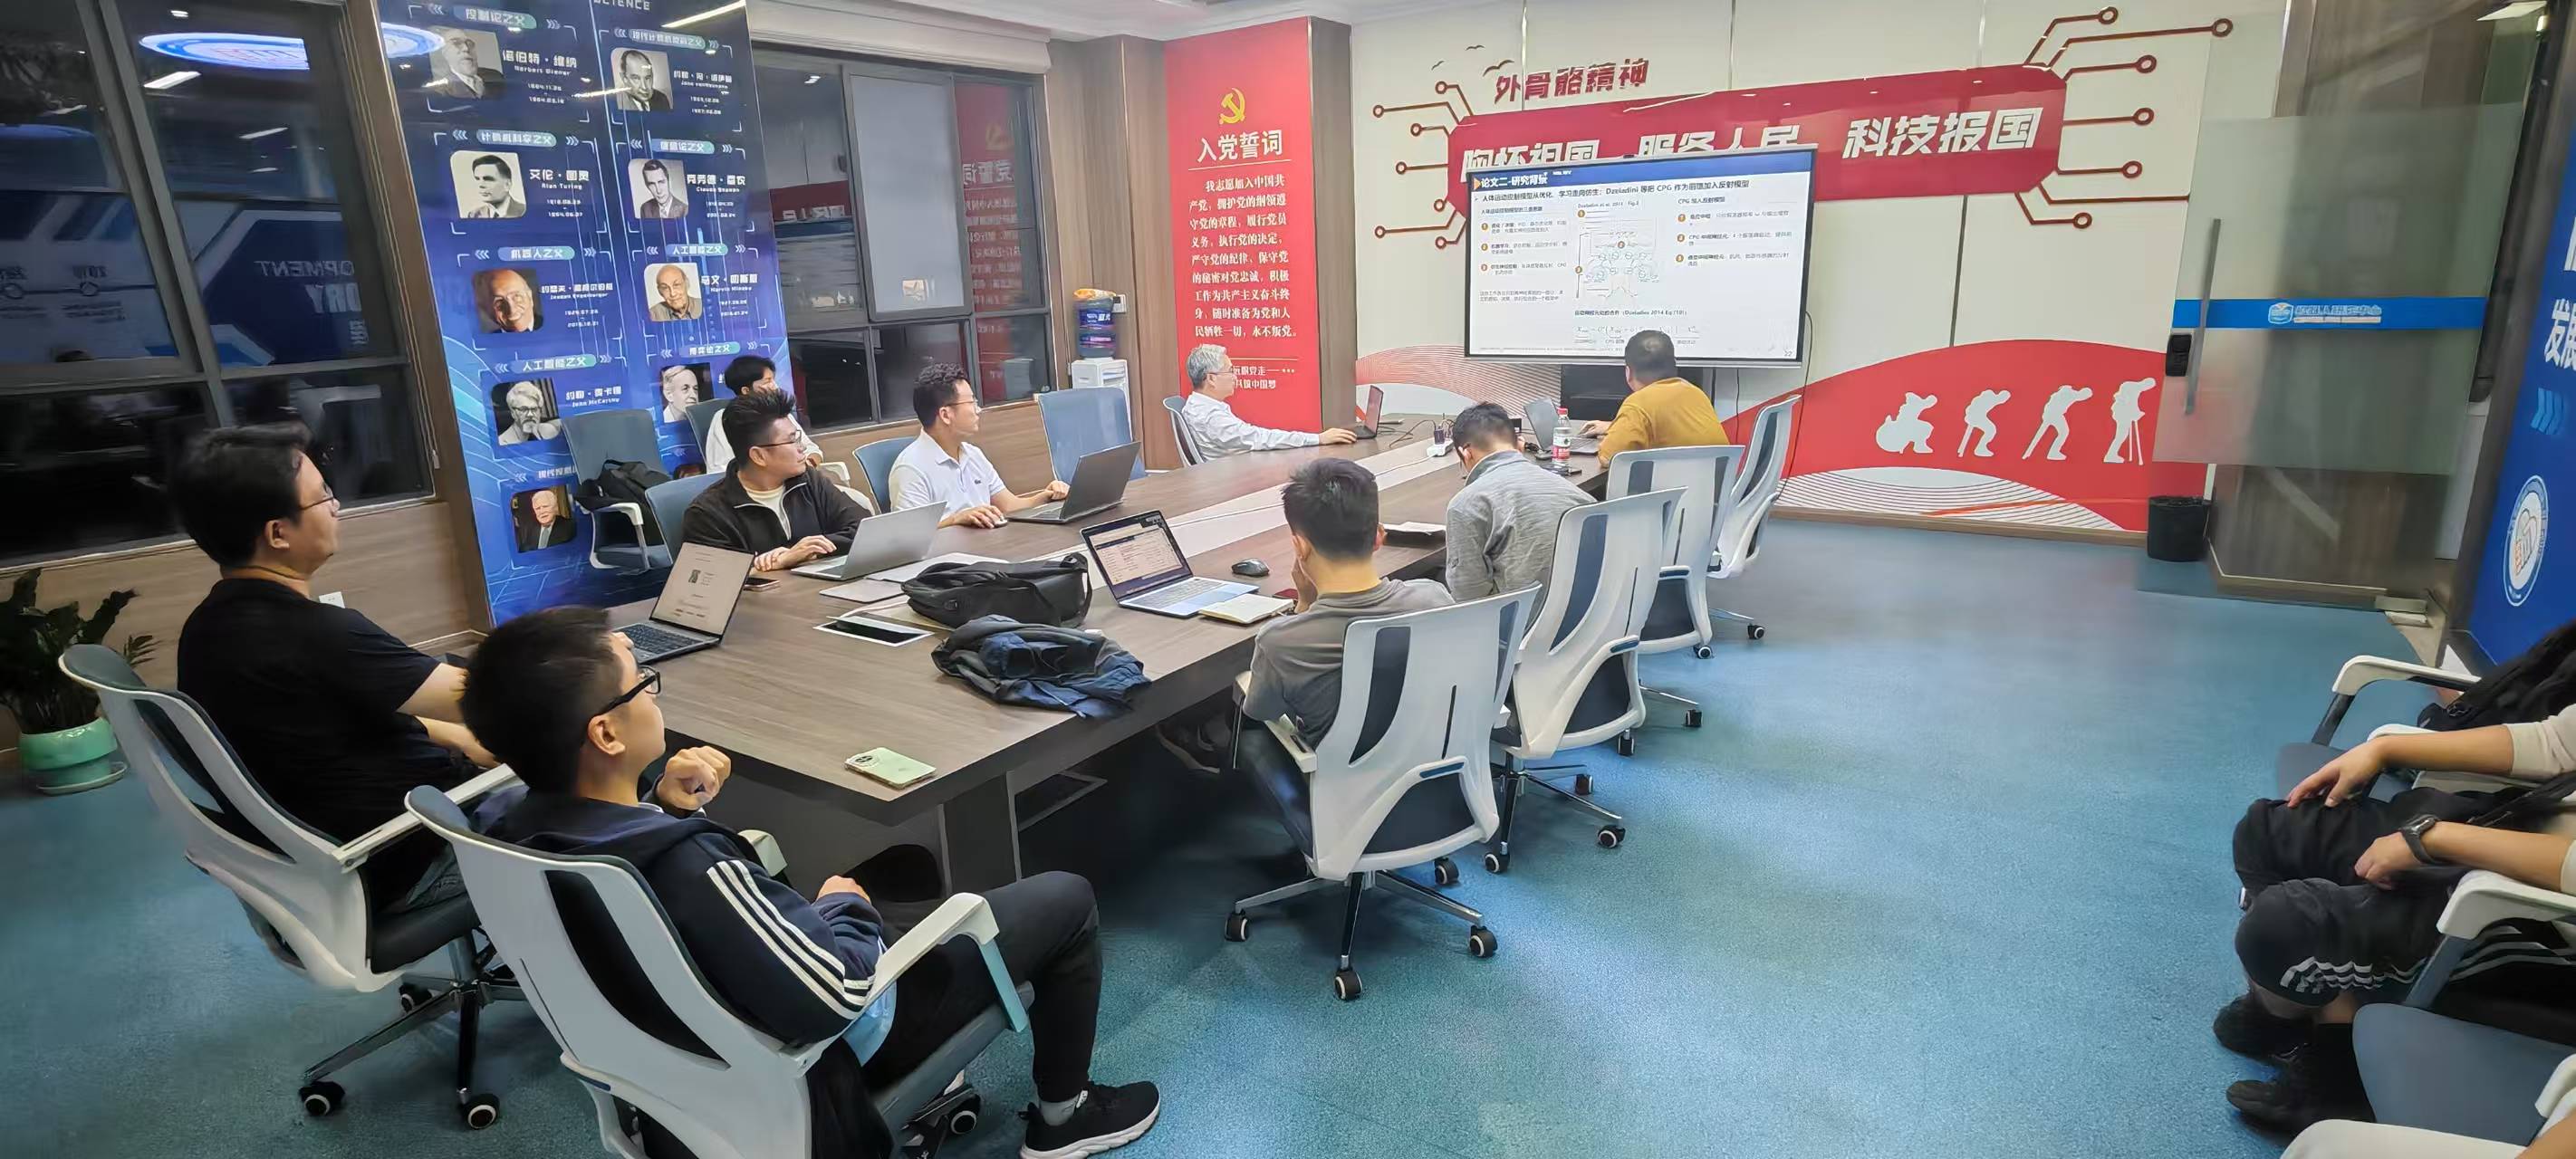
    神经肌骨模型是理解人体运动控制与推动康复工程发展的核心工具。本次学术报告分为两大主题展开: 第一部分由杨晨汇报“本体感觉肌骨模型及其在康复外骨骼评估中的应用”。针对体内肌肉状态与感觉反馈难以直接测量的痛点,探讨如何将肌梭与高尔基腱器模型接入OpenSim下肢闭环仿真,并基于TNSRE与CMPB论文,分享该模型在膝跳反射、步态抗扰动验证,以及卒中患者穿戴BEAR-H1外骨骼后的运动学、肌电、代谢与本体感觉放电评估中的应用。 第二部分由蒋子熠分享“神经肌骨模型论文分享”。报告将介绍基于TNSRE 2025论文的个体化稀疏脊髓反射回路辨识方法,利用L0.5惩罚从步态数据中寻找“谁反馈给谁”的稀疏通路;并进一步分享发表于Eng Appl Artif Intell 2025的上肢多层神经控制框架,探讨如何利用Matsuoka振荡器、肌肉协同与TD3强化学习,结合本体感受器反馈,实现从CPG节律到上肢肌骨模型的运动生成。
    [查看详情]
  • HRI学术研讨第十期

    2026年10月14日
    多机器人系统在实际应用中面临任务、资源与动态环境的强耦合挑战。本次学术报告分为两大主题展开: 第一部分由吕其蒙汇报“复杂资源约束下的多机器人任务分配与协同调度”。针对长航时异构任务,探讨如何通过MILP统一建模与构造式启发式算法实现高效求解,并结合“监测—规划—修复/重规划”框架应对动态扰动。同时,针对既有研究忽略充电器容量限制的痛点,分享有限充电站下基于自适应大邻域搜索(ALNS)的AGV调度方法,将充电时长作为决策变量,联合优化任务分配与充电资源竞争。 第二部分由陈晨分享“基于博弈的人机交互与分布式编队控制”。报告将介绍利用微分博弈与Richards安全指数进行人机角色仲裁,并通过模糊逻辑实现人类主导、机器人主导与共享控制的平滑切换。此外,还将探讨在欺骗攻击与外界扰动下,基于混合零和博弈与完全分布式观测器的层级控制方案,为多机器人编队的安全协同提供新思路。
    [查看详情]
  • HRI学术研讨第九期

    2026年10月14日
    第一部分分享大型航天器结构制造与飞机装配等真实工业场景下的调度方法,探讨如何通过K均值聚类、市场化重分配、干涉区建模以及软优先约束拍卖算法(SPIA),在满足可达性与安全约束的前提下实现负载均衡与总完工时间优化。 第二部分由陈奥博汇报发表于 IEEE T-RO 2025 的最新成果,介绍基于层级时序逻辑规范(H-LTLf)的多机器人协同规划框架。报告将剖析如何将超长逻辑任务拆解为层级结构,通过构造 Hierarchical Team Models 与 On-the-Fly Dijkstra 搜索,在同一过程中决定“谁做什么”与“怎么做”,并结合三种启发式策略实现约两个数量级的搜索加速,最后通过用户研究与30台机器人规模的3D仿真验证其可扩展性。
    [查看详情]
  • HRI学术研讨第八期

    2026年09月14日

    [查看详情]
  • HRI学术研讨第六期

    2026年09月01日

    [查看详情]
  • 2025智能社区康复建设研讨会

    2025年04月10日
    为了全面贯彻党的教育方针,加强学生心理健康,提高学生心理调节能力,促进学生思想道德素质和心理健康
    [查看详情]
  • 机器人全身运动操作通用方法学术报告

    2025年04月02日
    为了全面贯彻党的教育方针,加强学生心理健康,提高学生心理调节能力,促进学生思想道德素质和心理健康
    [查看详情]
  • AI for Control Science and Engineering 暨电子科技大学控制学科研讨会会议通知

    2025年03月13日

    [查看详情]
  • AI for Control Science and Engineering 暨电子科技大学控制学科研讨会会议通知

    2025年03月09日

    [查看详情]

通知公告

最新图文资讯

| 网站首页 丨 中心概况 丨 新闻动态 丨 师资队伍 丨 人才培养 丨 技术研发 丨 科研平台 丨 开放与交流 丨 资料下载 丨 党建工作 丨 通知公告 丨 联系我们 丨

微信公众号
联系电话

028-61830850
邮箱:      zjlhbj@uestc.edu.cn
地址:      四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心

版权所有©2020 人机智能技术与系统教育部工程研究中心 蜀ICP备2022017640号-1 公网安备 52032102000193号
   blue.png

微信
咨询
电话

028-61830850
邮箱:      zjlhbj@uestc.edu.cn
地址:      四川省成都市高新西区西源大道2006号
电子科技大学清水河校区创新中心

顶部